友思特应用

基于友思特iDS事件相机的无人机高速追踪检测应用

前言导读

在低空经济快速发展、无人机应用全面普及的当下,小型、高速、机动灵活的无人机给传统视觉感知带来了前所未有的挑战:运动模糊、低光失效、高延迟、动态范围不足等问题,让检测、跟踪、轨迹预测等核心任务难以稳定落地。而事件相机凭借仿生视觉特性,正成为突破这一瓶颈的关键技术,在无人机安防、自主飞行、空管监测等场景中展现出不可替代的价值。

纯logo.png

传统RGB相机的无人机感知困境

传统帧式RGB相机以固定帧率成像,面对无人机这类目标时存在三大先天短板:

01 高速运动易模糊

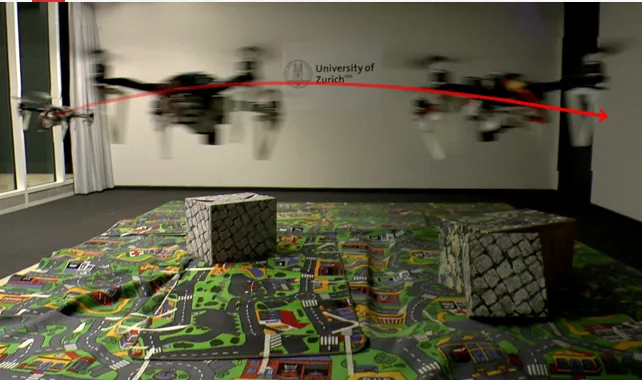
无人机快速飞行、悬停突变、急转弯时,帧曝光周期内易产生严重运动拖影,导致检测失效。

(无人机高速运动图像模糊)

02 光照适应性差

逆光、夜间、强阴影等场景下,画面过曝或欠曝,目标轮廓与纹理丢失严重。

(夜间红外VS夜间EVS)

03 延迟与时序不足

假设是常见的30fps帧率RGB相机,对应约33ms延迟,难以精确定位高速无人机,跟踪与预测精度大幅下降。如果是高帧率的相机,数据量又会异常大,对于硬件设备的要求极高。

这些问题在雨天、多干扰物、昼夜交替等复杂环境中被进一步放大,成为无人机感知落地的核心障碍。

纯logo.png

事件相机:适配无人机动态感知的仿生利器

事件相机模仿人眼视网膜工作机制,仅在像素亮度发生突变时输出异步事件信号,自带三大硬核优势,完美匹配无人机感知需求:

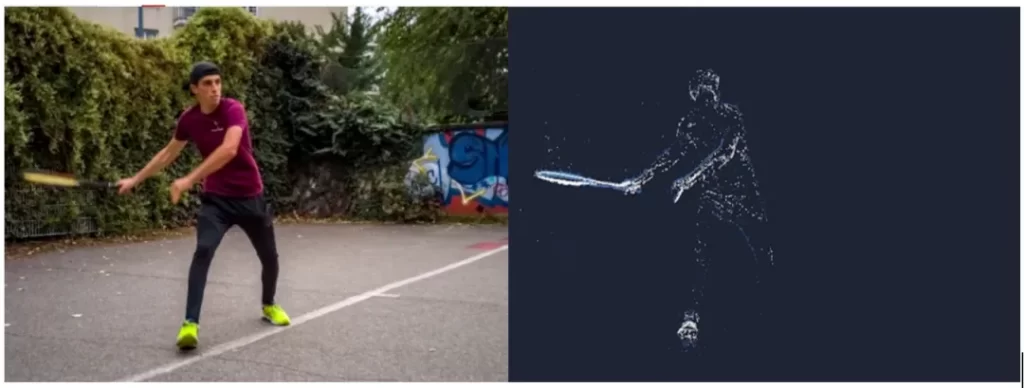
01 百微秒级时序精度

无固定帧率,响应延迟降至100us级,彻底消除运动模糊。

(高速网球运动RGB图像VS事件相机图像)

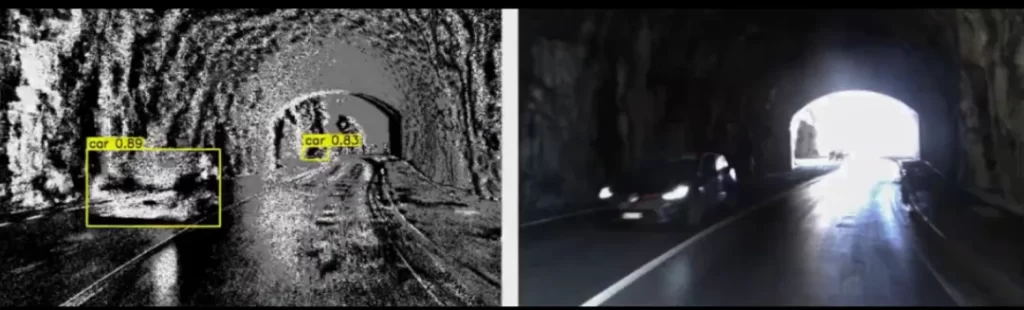
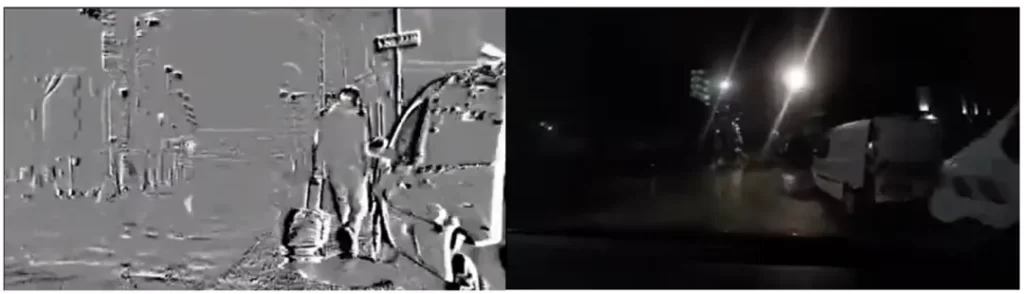
02 超宽动态范围

原生支持120dB以上,强光与弱光环境均可稳定成像,无惧昼夜切换。

(隧道强光下事件相机图像 VS RGB图像)
(夜晚低光事件相机图像 VS RGB图像)

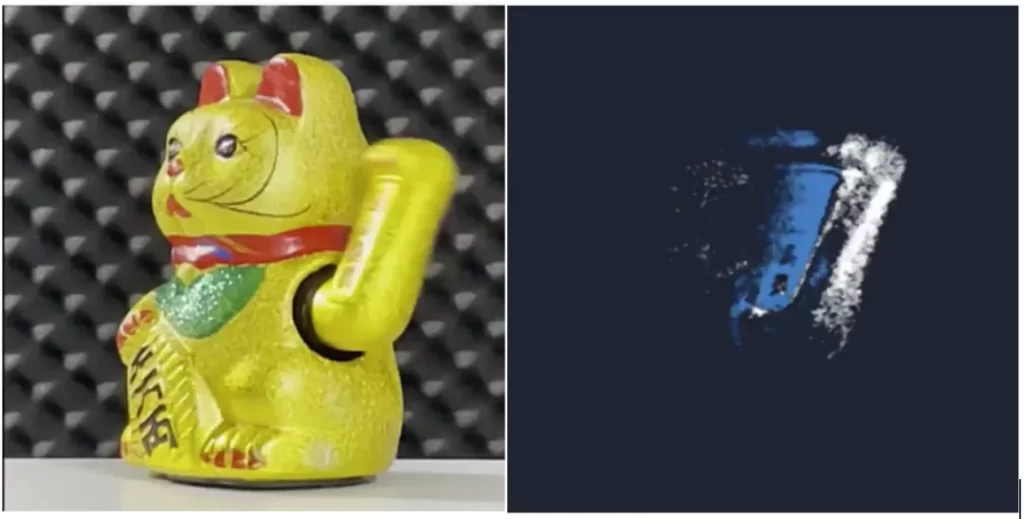
03 低冗余高鲁棒

只输出有效动态信息,数据量小、抗干扰强,对雨滴、飞虫等干扰有天然过滤能力,有效减少静态部分数据量,带宽要求降低。

(动态场景下RGB图像数据 VS 事件相机数据)

当RGB相机在夜间看不清无人机、高速下拍糊轮廓时,事件相机仍能精准捕捉旋翼高频转动与机身轨迹,为检测、跟踪、预测提供可靠输入。

纯logo.png

友思特事件相机无人机应用方案

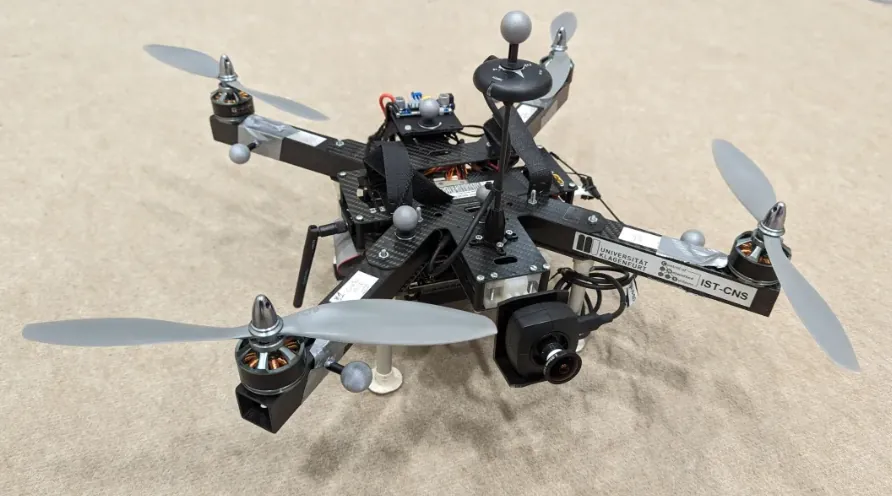
在实际应用中,友思特 IDS 事件相机作为核心感知硬件,具备广泛的落地适配能力。面向低空安防与空域管制,可作为 7×24 小时不间断监测设备的视觉核心,对违规 “黑飞” 无人机进行快速发现、精准定位与持续追踪,弥补雷达、射频设备在视觉精确定位上的不足。面向无人机自主飞行,可作为机载感知核心部件,在楼宇、林间、隧道等 GPS 拒止环境下实时识别障碍物,支撑亚毫秒级响应避障,显著提升飞行安全性。

此外,这款相机还可直接用于无人机高速运动捕捉、旋翼状态监测等专业场景,为相关算法研发与系统验证提供高质量、高可靠性的视觉数据源。

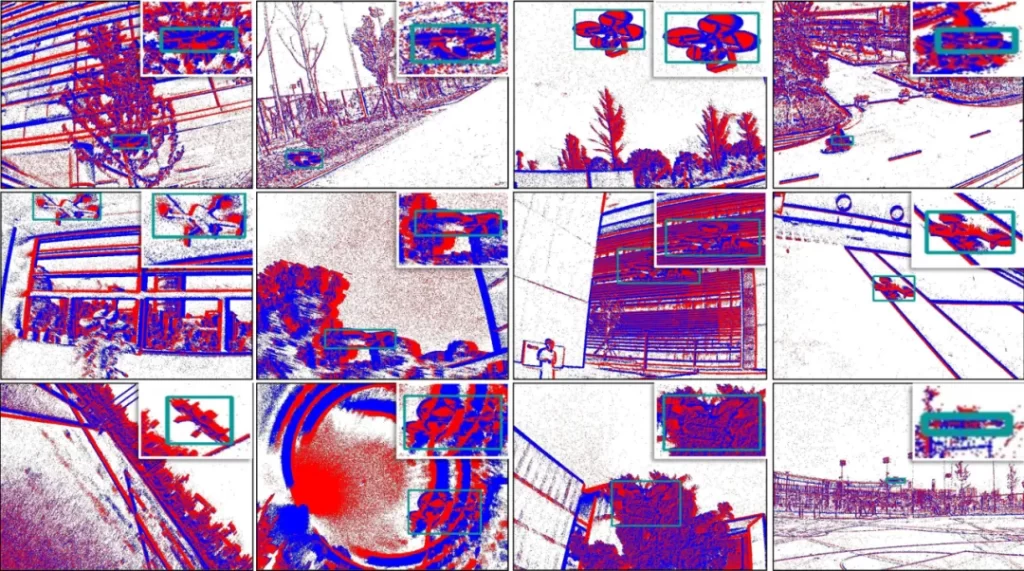
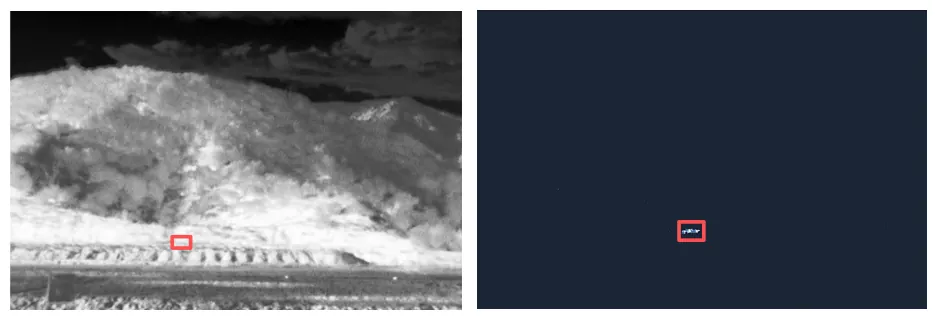
(基于RGB图像对无人机进行检测追踪效果图)

从技术发展趋势来看,事件相机不是对传统视觉的替代,而是高性能感知场景的理想选择之一。友思特 IDS 事件相机凭借稳定的硬件性能与成熟的软件生态,进一步降低了事件视觉技术的工程化门槛,让高速、高动态、强鲁棒的无人机感知从实验室走向落地应用。

随着传感器持续微型化、算法不断轻量化,基于事件相机的无人机检测与追踪技术将在低空安防、智能巡检、自动驾驶航空等领域深度普及,成为构建安全、高效、智能低空生态的核心视觉支撑。

纯logo.png

友思特 方案产品套装介绍

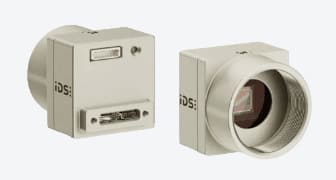
uEye XCP-E 事件相机

• IDS 尺寸中的基于事件的工业相机
• 紧凑型压铸锌外壳(29x29x17mm)
• 用于使用标准镜头的C卡口适配器
• 采用可拧紧的 USB micro B接口,固定可靠
• 可通过 USB 或I/O连接器供电
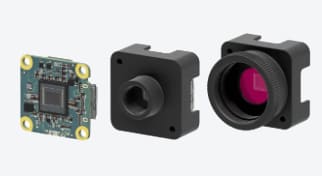
uEye XLS-E

• 用于嵌入式应用的基于事件的板级像头
• 紧凑小巧(29x29x7mm),可直接放入镜头架
• 带 Micro-B 连接器的超高速 USB3 相机
• 可提供或不提供 C/CS 或S卡口镜头支架
• 发热量最小