Stereolabs ZED 深度相机:为 AMR 装上高精度空间感知之眼

厘米级定位 × Neural Depth × VIO,破解仓储物流复杂场景避障与精准对准难题

高精度三维感知与厘米级定位:高密度点云构建、双目 Neural Depth 深度神经网络与视觉惯性里程计(VIO)

复杂场景鲁棒识别:可精准识别低矮障碍物、悬空结构、环氧树脂高反光地面及货物堆叠细节,适应物流仓储、智能工厂与商业服务中的复杂环境

实时避障与动态路径规划:基于稳定三维感知,赋予 AMR 卓越的实时避障与动态路径规划能力,支持在动态、复杂空间中安全高效移动

货架/托盘高精度对准:面向仓储物流作业,支持货架与托盘的高精度精准对准,提升自主移动机器人的作业可靠性与落地效率

ZED | 具身本体原生视觉皮层

Deployment Challenges

落地挑战

Solution

解决方案

Multi-Camera Collaboration

多相机协同方案

Related Products

相关产品

Customer Cases

客户案例

Technical Resources

技术资源

立刻咨询/购买

传统 AMR 感知方案的四大落地瓶颈:盲区、虚影、失位与断连

Deployment Challenges

盲区漏检

传统单线/多线 LiDAR 存在盲区,极易忽略地上的卡板角、低矮线缆、拖盘叉齿及悬空障碍物

反光虚影

AMR 重载搬运或经过减速带时,冲击抖动易导致传统视觉 SLAM 位姿丢失与地图漂移

振动失位

AMR 在搬运重载或经过减速带时带来的冲击与抖动,容易引发传统视觉 SLAM 位姿丢失与地图漂移

微振断连

高密度长距离输送时,USB 接口易因持续微振而出现松脱断连,影响 24/7 连续稳定作业

友思特解决方案

Viewsitec Solution

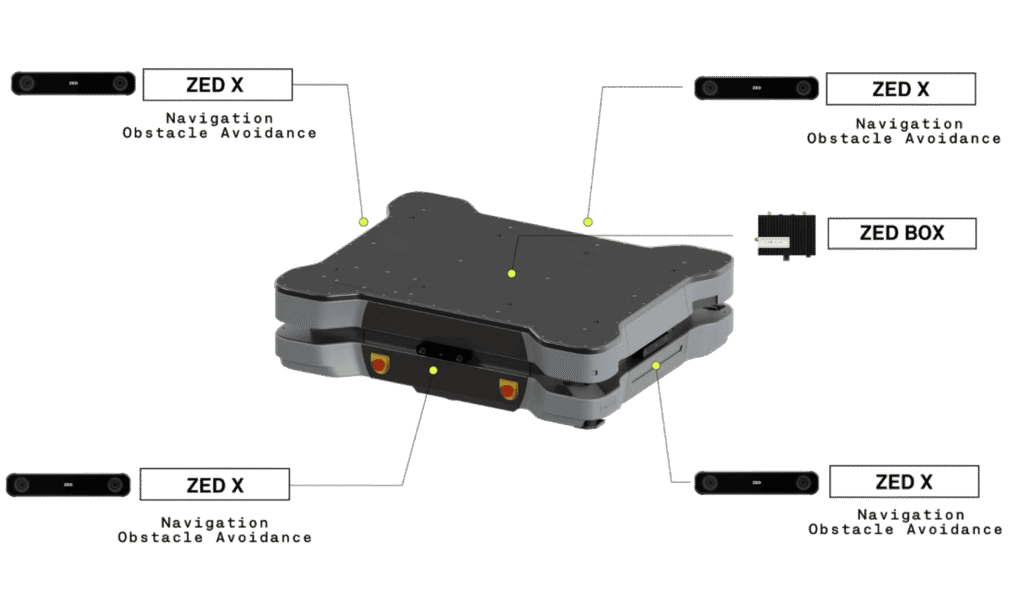
Stereolabs 以车规级 GMSL2 3D 视觉阵列、4 台 ZED X 与 ZED Box 算力平台,为 AMR 提供 360° 全景、抗反光抗振、工业级高可靠的精准导航与自主移动方案

大视场补盲 + 神经深度抗干扰:大 FOV 深度覆盖补全 LiDAR 上下盲区;神经网络双目深度匹配强鲁棒应对高反光地面与复杂光影

硬件同步 IMU + VIO 抗振定位:内置硬件级同步 IMU 与 ZED VIO 算法,保障重载冲击、减速带颠簸下定位不丢失、地图不漂移

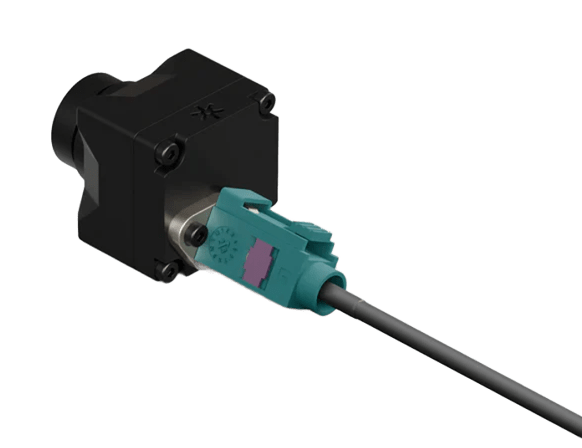
FAKRA 工业锁扣杜绝断连:带锁定锁扣的 FAKRA 工业接口,彻底降低持续微振导致的松脱断连风险,支撑 24/7 连续稳定作业

4 台 ZED X + ZED Box 实现 360° 全景智能:1200p 高帧率捕捉、神经深度感知、3D 人体检测与前向精准定位协同,助力 AMR 安全导航、平滑自主移动,在复杂环境中保持高可靠性能

实时深度视觉 + VIO 建图:
赋予 AMR 厘米级高精度自主导航能力

实时深度视觉:精确定位、智能避障与高效对齐

实时深度视觉支持精确定位和智能避障,帮助 AMR 更快移动、准确对齐,并在繁忙仓库中顺畅运行

VIO 融合实时建图:超低延迟厘米级地图保障鲁棒导航

ZED SDK 将 VIO 与实时建图深度融合,以超低延迟输出厘米级高精度三维地图,保障 AMR 高效、稳健、高鲁棒的自主导航

相关产品

Related Products

ZED X One S

鱼眼镜头 :Max.204°(H)x137°(V)x 218°(D)

宽镜头 :Max. 110°(H)x80°(V)x120°(D)

窄镜头:Max. 80%(H) x 52%(V) x 91(D)

ZED X Mini

基线长度:50mm

视野范围:Max.110°(H)x80°(V)x120°(D)

理想深度范围:0.15m ~ 6m

ZED X

视野范围:Max.110°(H)x80°(V)x120°(D)

理想深度范围:1m ~ 20m

体积:163.4 × 31.8 × 36.7 mm

可选配不同镜头大小,是否带偏振镜版本

0 +

服务企业

0 +

研究者

0 +

科学研究

客户案例:工规级具身智能通用机器人深度感知

Customer case

客户需求

友思特合作客户研发工规级具身智能机器人,专为汽车、3C电子、仓储等复杂工业环境打造,对核心感知元件深度相机提出了极高的要求。机器人需通过双目或3D深度相机实时获取三维环境数据,精准识别复杂零部件和不规则产品对象,以满足高精度抓取、规划和码垛等任务需求。因此,深度相机必须具备IP67级以上工业防护等级,耐受粉尘、震动、油污及宽温工作环境,确保在机器人复杂电磁环境下仍能输出稳定的高帧率深度数据,为机器人的具身智能大模型提供可靠的三维环境感知输入,实现自主作业与安全交互。
除此之外,相机还需提供充足的API以及ROS兼容的示例程序,以降低集成进具身智能机器人现有开发环境的难度,助力项目快速落地和机器人实施部署。

友思特解决方案

利用友思特ZED X系列深度相机,提供30fps、1920*1200全局快门、2m内±0.8%或0.4%的深度精度,为具身智能机器人提供实时、高精度的3D数据,满足客户机器人的三维感知需求。ZED X系列深度相机具备IP67防护等级,且采用GMSL2协议,满足机器人在耐受粉尘、震动、油污、宽温工作环境和复杂电磁环境下仍能输出稳定的高帧率深度数据的需求。 友思特ZED深度相机以十几年的技术积累,提供非常丰富的软件开发生态,包括C++/Python/ROS示例程序,兼容现有机器人开发、仿真平台工具如NVIDIA IsaacSim、Unity 3D、Foxglove等。

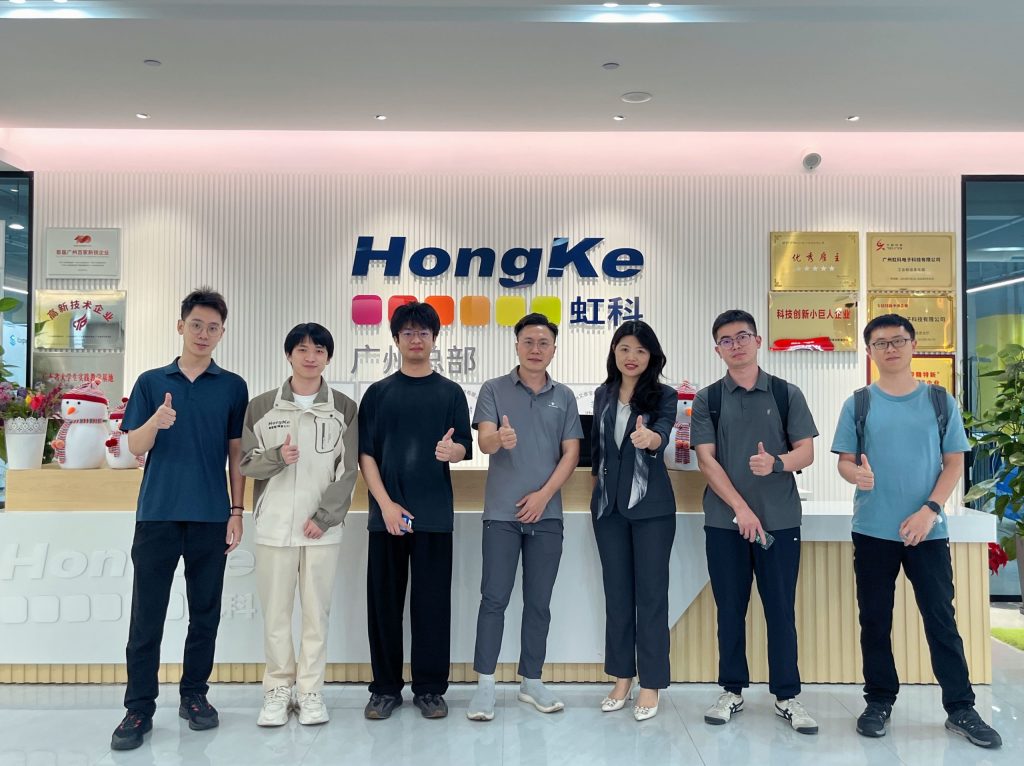
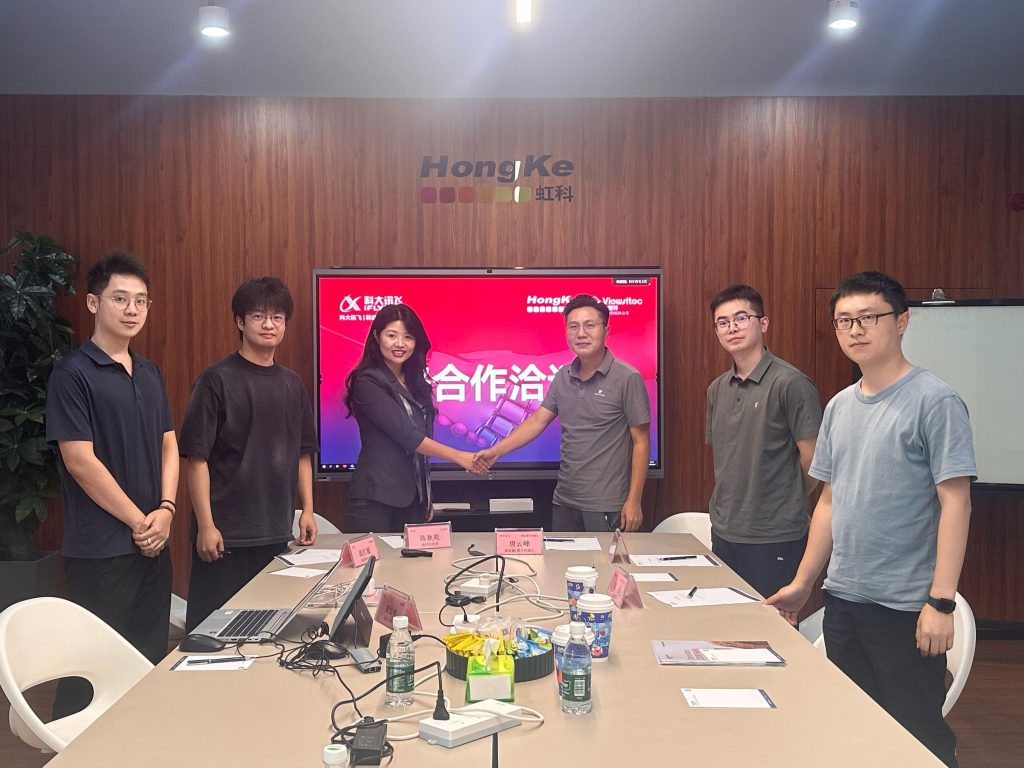
友思特与ZED相机合作客户互动

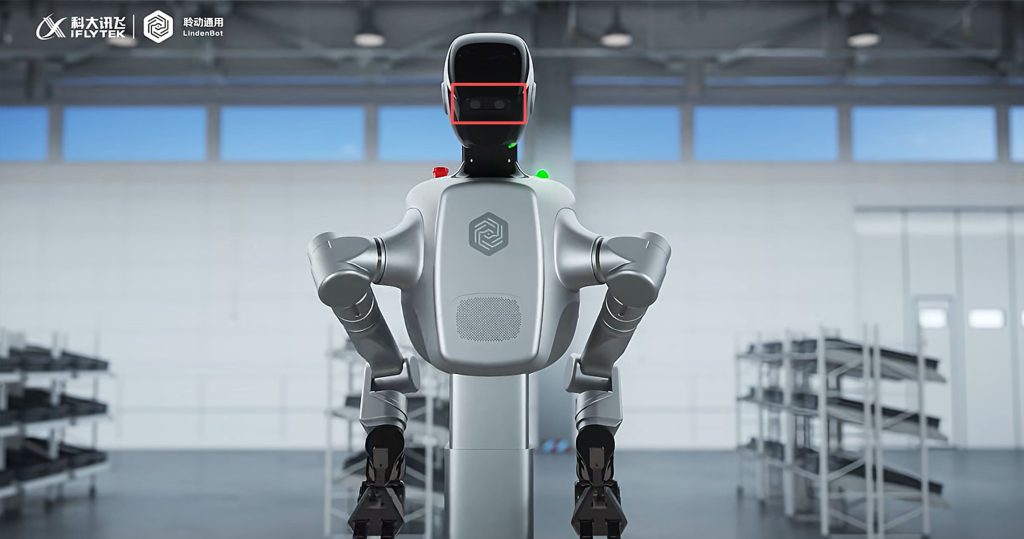
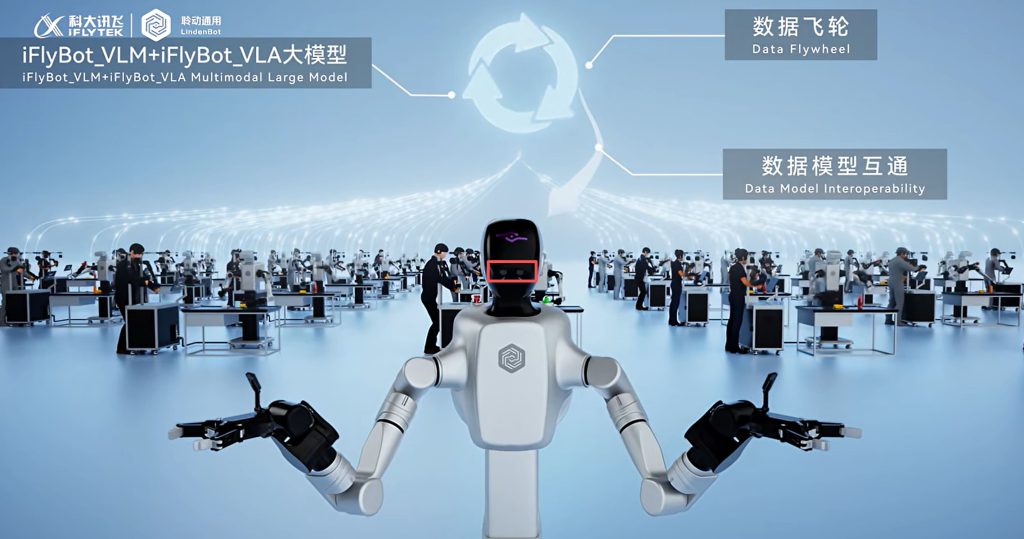
友思特与安徽聆动通用机器人(科大讯飞旗下子公司)的具身机器人核心团队
签订战略合作协议,ZED X搭载在其具身智能机器人中

ZED相机更多合作客户

技术资源

Technical Resources

Stereolabs —— 赋予机器如人眼般的视觉能力

Stereolabs自2010年创立以来,始终致力于赋予机器类人化的视觉能力,通过先进的立体视觉与深度感知技术,让机器不仅能“看见”高分辨率、全彩色的世界,更能深度理解环境中的纹理、空间与语义信息。公司技术源于巴黎光学研究所,早期曾为《阿凡达》等电影提供3D影像稳定处理,奠定了行业声誉;此后自主研发的ZED系列深度相机以坚固、高性价比的特性成为行业标杆。如今,Stereolabs正推动视觉技术进入新阶段——融合多源数据的先进感知系统,为自主机器人与具身智能等领域提供不间断、高精度的环境理解解决方案,其分支机构遍布旧金山、纽约和巴黎,服务于全球跨地域的合作伙伴。

友思特作为 Stereolabs 软件和硬件产品(包括ZED相机、ZED Mini相机及ZED SDK)在中国地区的官方授权分销商,双方长期稳定地进行技术交流与项目培训,致力于将前沿的立体视觉方案引入国内。从农业自动化到城市空间分析,友思特已成功服务于众多行业领军客户,包括科大讯飞、穹彻智能、小雨智造、聆动通用、中科光电、海微科技、大晓机器人等知名企业,让ZED产品在具身智能等真实场景中加速落地。

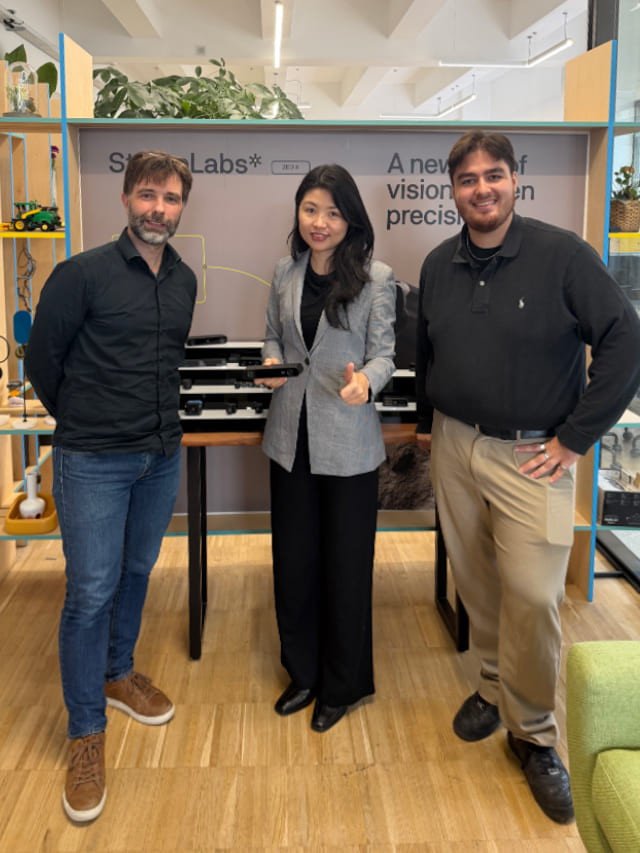
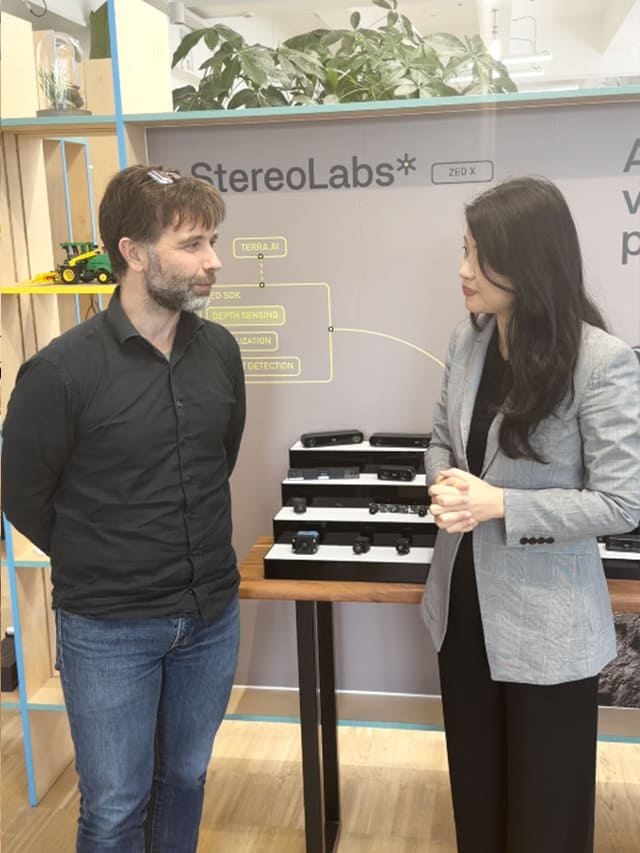
友思特姐妹公司虹科CEO陈秋苑女士在巴黎现场拜访法国 Stereolabs 公司

友思特案例 | ZED X 助力 InDro Robotics 革新自主导航技术

InDro Robotics是加拿大无人机、地面及海洋机器人研发企业,专注于复杂作业、数据采集与监控等领域的自主机器人解决方案,旗舰产品「哨兵巡检机器人」可实现自主导航与基础设施监测。四年来,其全系列平台采用友思特合作伙伴Stereolabs视觉相机技术,通过部署ZED X系统,在性能、成本效益与作业能力上实现显著提升。

阅读详情 »

友思特方案 | ZED 相机 × Jetson Thor:赋能机器人全场景高性能视觉,解锁边缘感知无限可能

人形机器人、移动机器人及自主决策系统正从实验室走向工厂、仓库和公共区域。为可靠运行,机器人需具备实时处理多传感器的高性能感知管道。NVIDIA Jetson AGX Thor提供所需边缘计算能力,友思特合作伙伴 Stereolabs 将 ZED 相机 空间感知视觉引入该平台,为现实应用提供完整方案。
阅读详情 »

【GMSL双目摄像头使用经验分享】
Stereolabs ZED系列:
产品介绍、开发环境配置、应用实战
(点击跳转可查看更高清视频)

Stereolabs 确保与多种软硬件选项兼容。这种灵活性让你能够无缝将我们的技术整合到现有设备中,并利用你喜欢的工具和工作流程。

立刻咨询/购买 Stereolabs

Contact us

产品选型与硬件适配:
● 传感器选型:ZED 2i/ZED X全系列选型,覆盖室内外、远近程复杂工况
● 边缘计算集成:NVIDIA Jetson平台深度适配,提供多相机硬件级同步采集

核心算法与二次开发:
● 空间定位与SLAM方案,优化机器人/无人机的轨迹追踪精度
● AI感知算法集成:自定义算法模型集成,实现3D目标检测与物体追踪等应用
● SDK定制与驱动调试:API封装、ROS2节点开发、驱动适配与性能优化服务

一站式方案设计:
● 自动驾驶/巡检机器人:提供“感知+定位+避障”一体化方案,实现复杂环境下稳定导航与自主运行
● 工业自动化/体积测量:体积测量、机械臂引导
● 数字孪生与AR/VR:实时环境3D重建

填写信息,我们的团队将与您联系: